让机器人先“彩排”再上岗——建邺高新区企业原方智能以世界模型破局具身智能
来源: 紫牛新闻
2026-10-16 19:42:00

10月19日至22日,以“建模物理世界·智启美好未来”为主题的2026物理AI与世界模型大会将在南京国际博览中心举行。在这股科技浪潮中,一家落地建邺高新区的初创企业——原方(南京)智能科技有限公司(以下简称“原方智能”)正以其独创的世界模型技术,为机器人产业带来突破性变革。
原方智能CEO林浩鑫介绍,“具身智能”与“世界模型”其实相辅相成,“具身智能”就是拥有机器人身体、能在现实世界中动手干活的智能体;而“世界模型”则是它的大脑,在走向真实世界前判断决策行为的后果,从而让智能体更顺利完成任务。原方智能要做的,除了让世界模型“看懂”世界的运行规律,更要能够稳定地推演世界,也就是解决“下一步”的问题。
从实验室到企业,
一条走了近十年的技术路线
走进原方智能位于南京阿里中心的实验室,几名工程师正在进行硬件调试:数台机械臂正反复进行物品抓取训练,在实验环境中,机器设备已完成对衣物、小型家具以及废弃物的识别,并实现整理收纳功能。
林浩鑫介绍道,具身智能从实验室走向真实场景必须跨过对物理世界识别和推演的门槛,但真实世界试错的成本很高,“那么我们就为机器人安排了一个虚拟环境进行训练,让机器人完成'通识教育'学习,从0分学到80分,再到真实环境中进行“专业教育”学习与检验。”
原方智能的技术源头,是南京大学周志华院士领导的LAMDA实验室。在世界模型与强化学习领域,这支团队有近十年的持续积累,是国内最早、研究最深入的团队之一。林浩鑫的记忆可以追溯到2018年,团队构建了一个“虚拟电商平台”:一个由模型生成的虚拟世界,让推荐策略先在虚拟环境里学习,学好了再回到真实平台。“这条主线一直贯穿到我们今天做的事情上。”林浩鑫说。此后,团队沿着这一路线在派单调度、本地生活出行、自动驾驶、无人机等决策类场景中反复验证。
2022年前后,随着实验室机器人实验平台的建成,世界模型被正式用到机器人上。经过一段时间部署后,林浩鑫说,“所有在真实世界的部署经验都告诉我们,机器人不可能一次性学好,然后直接部署就OK了,它的‘头脑’一定需要不断练习。”也正是基于如此判断,原方智能在成立之初便认为机器人的智能化水平取决于世界模型的应用水平,且这一赛道处于具身智能领域的前沿上游,可以说“广阔天地,大有所为”。
机器人也要“彩排”,
世界模型就是它的练习场
林浩鑫用一个词概括公司的核心工作——Rehearsal(“排演”)。他打了个比方:运动员正式比赛的次数很少,主要依靠平时在训练场里反复模拟、不断改正,机器人训练亦如此。在真实家庭里,一次失误可能意味着碰倒水杯、砸坏手机,甚至伤到人——在它“没练好”之前,不可能被直接放进真实场景。
原方智能要做的,就是为它搭建一个Rehearsal的空间:虚拟的杯子、虚拟的桌子、虚拟的各类物品,机器人在其中把任务模拟一遍,得到“做得好不好”的反馈,再据此修正,然后继续练。“机器人通过基础数据能进行模仿学习,达到60分的水平,我们的训练场能帮他提高到80分,为其走向真实世界进行反复预演。”林浩鑫说。
World Model for Rehearsal:以世界模型为虚拟环境,让策略在交互中预演与改进。
支撑这套Rehearsal能力的,是团队在动力学建模上的长期攻关。林浩鑫作为第一作者先后发表于ICLR 2025的《Any-step Dynamics Model》与ICLR 2026的《ADM-v2》(注:ICLR系“国际学习表征会议”,是深度学习与机器学习领域的国际顶级学术会议之一),将世界模型的完整时域滚动推演稳定推进到上千步规模——这意味着模型除了“看懂”世界,还可以较长时间地“推演”世界,为长程任务提供了可能。
也就说,原方智能的核心竞争力就是在世界模型的动力学建模方向上形成了持续、系统的技术积累,能够让机器人进行更长时间、更稳定的未来推演,从而更好地支持开放环境下的策略学习与评估,为具身智能在真实家庭、工厂、道路等复杂场景中安全、可靠地执行任务提供了关键基础。
让机器形成信念
——原方智能的宣言思考
这套技术路线的背后,是原方智能团队对具身智能的深层思考。今年7月公司启动之际,团队发布了一篇题为《让机器拥有关于世界的信念》的宣言,阐述了团队对人工智能与机器人技术的独特理解:“信念,让机器开始拥有关于世界的立场。
世界模型,让立场能够被建立、检验和持续更新。”林浩鑫说,我们坚信,世界模型是通往通用具身智能的唯一道路,而技术进步的红利,最终要落到真实的生活场景里。原方智能目前将“家居空间”作为核心落地场景,看中的正是它的开放与复杂:物品位置不固定、光照与布局随时变化、任务链条长且容错空间小。突破世界模型在开放物理环境中的泛化瓶颈,让机器人能在真实家庭中安全、灵活地执行长程任务,是公司设定的技术目标。
基于世界模型的Rehearsal框架:连接模型训练、场景推演与策略部署。
未来,原方智能还将以“世界模型训练场”为核心战略支点,构建“自研+开放”双轮驱动的发展格局:一方面,持续深耕自有世界模型与机器人技术的研发迭代,在具身智能核心能力上构筑坚实技术底座;另一方面,主动开放训练场资源,为国内具身智能赛道头部企业提供共享的研发、测试与验证平台,推动行业从“单点突破”走向“协同共进”。
通过这一模式,原方智能不仅将加速自身技术从实验室走向规模化应用,更致力于成为具身智能产业的基础设施提供者,以开放生态赋能行业整体跃升,共同推动中国具身智能从跟跑迈向领跑。
谈及为何落地建邺高新区,林浩鑫表示,园区正围绕具身智能打造从概念验证、训练测试到场景开放的完整生态。
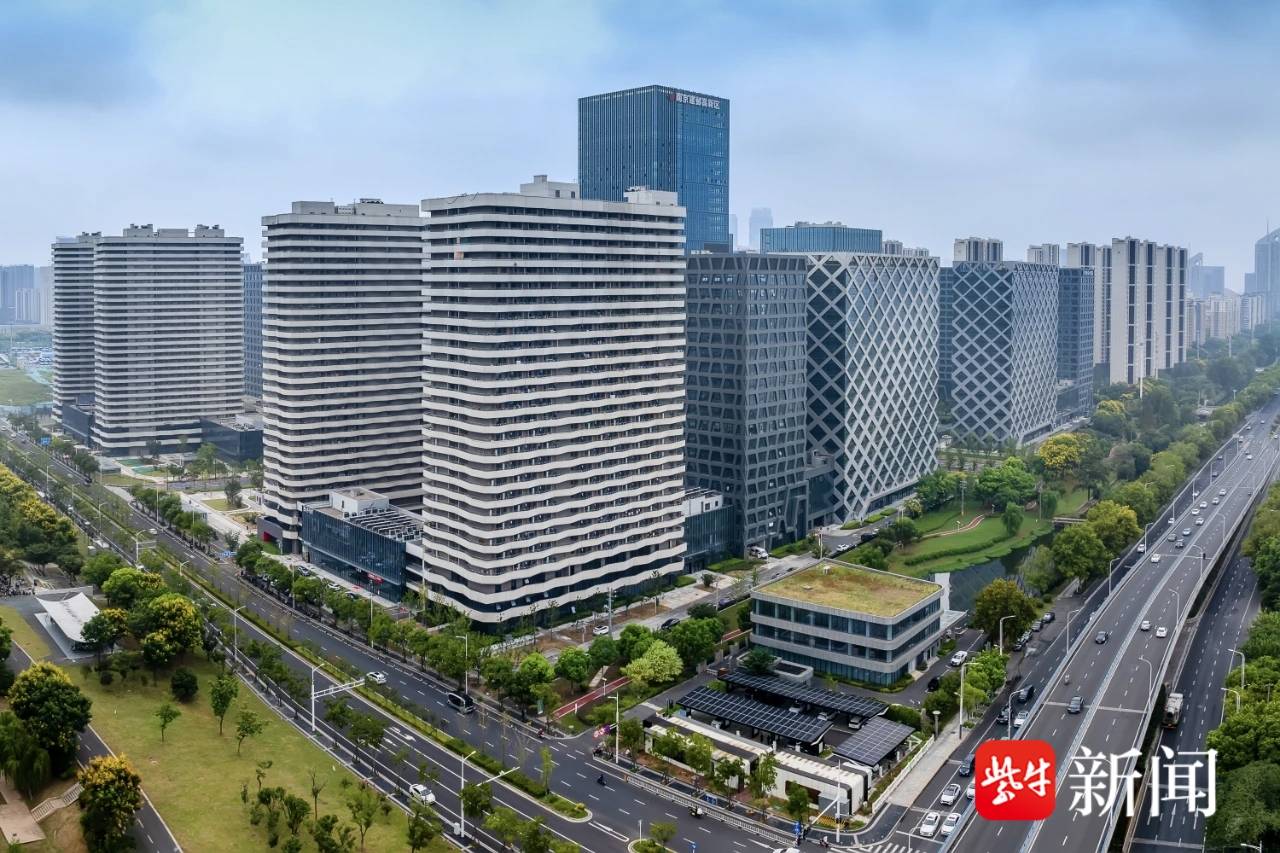
区内不仅拥有良好数据产业生态,还聚集了一批具身智能机器人上下游头部企业,为企业推进世界模型研发、建设开放训练场提供了重要支撑;同时,建邺面向政务、工业、安防、物流等领域开放多元真实场景,并配套算力、研发等政策工具和科创金融资源,能够帮助原方智能更快完成“数据采集—模型训练—场景验证—规模推广”的闭环。
在他看来,原方智能选择建邺高新区是本土原创技术与区域具身智能产业高地建设的双向奔赴。
通讯员 建高宣 扬子晚报/紫牛新闻记者 王夕悦
校对 胡妍璐